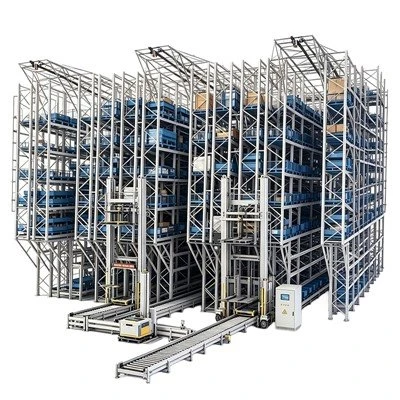
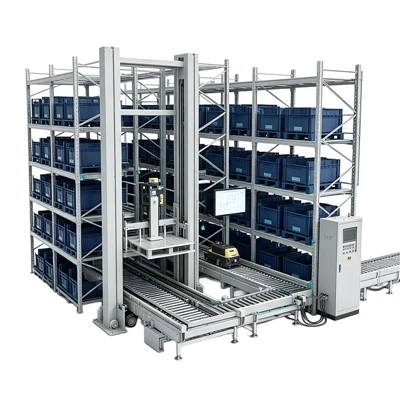
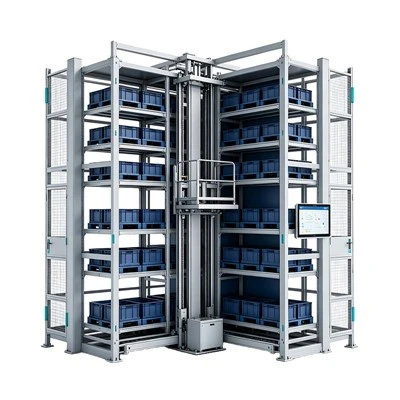
Krāvēja celtņa darbība galvenokārt balstās uz vadības sistēmu, lai centralizēti pārvaldītu aprīkojumu, veicot tādus uzdevumus kā ienākošā uzglabāšana, izejošā izņemšana un kravas apstrāde saskaņā ar noliktavas darbības prasībām. Operatori ievada komandas, izmantojot vadības paneli, un sistēma nosaka celtņa darbības secību, pamatojoties uz kravas atrašanās vietu un mērķa uzglabāšanas vietu. Augsti automatizētās augstās{2}}noliktavās krāvējs var arī saņemt uzdevumus tieši no noliktavas pārvaldības sistēmas (WMS) un automātiski izpildīt atbilstošās darbības saskaņā ar iepriekš iestatītām programmām.
Sākumā krāvēja celtnis izmanto savu kustības mehānismu, lai pārvietotos uz norādīto ejas pozīciju; pacelšanas mehānisms pielāgo kravas platformas augstumu, lai dakšas izlīdzinātu ar mērķa glabāšanas spraugu. Izejošajām operācijām dakšas stiepjas virzienā uz plauktu, lai izņemtu paletē ievietoto kravu un pēc tam ievilktu; iebraukšanas operācijām celtnis transportē kravu uz norādīto slotu un pagarina dakšas, lai novietotu kravu uz plaukta. Pabeidzot uzdevumu, krāvēja celtnis pāriet uz nākamo komandu, nodrošinot nepārtrauktu kravas uzglabāšanu un izņemšanu.
Atkarībā no vadības līmeņa krāvēju celtņa darbības parasti tiek iedalītas manuālā, pus{0}}automātiskā un automātiskā režīmā. Manuālā darbība ietver personālu, kas kontrolē iekārtu, lai veiktu noteiktas kustības, padarot to piemērotu tādiem uzdevumiem kā aprīkojuma nodošana ekspluatācijā un apkope. Daļēji-automātiskajai darbībai noteiktās darbībās ir nepieciešama cilvēka iejaukšanās, savukārt vadības sistēma apstrādā pārējās darbības. Automātiskajā darbībā sistēma autonomi veic kustības, -tostarp braukšanu, pacelšanu un dakšu pagarināšanu/ievilkšanu-, pamatojoties uz iepriekš iestatītām programmām. Atbilstošais darbības režīms tiek izvēlēts, pamatojoties uz tādiem faktoriem kā noliktavas mērogs, darbības prasības un automatizācijas līmenis.